Nowoczesne systemy automatycznego sterowania kursem podczas trałowania
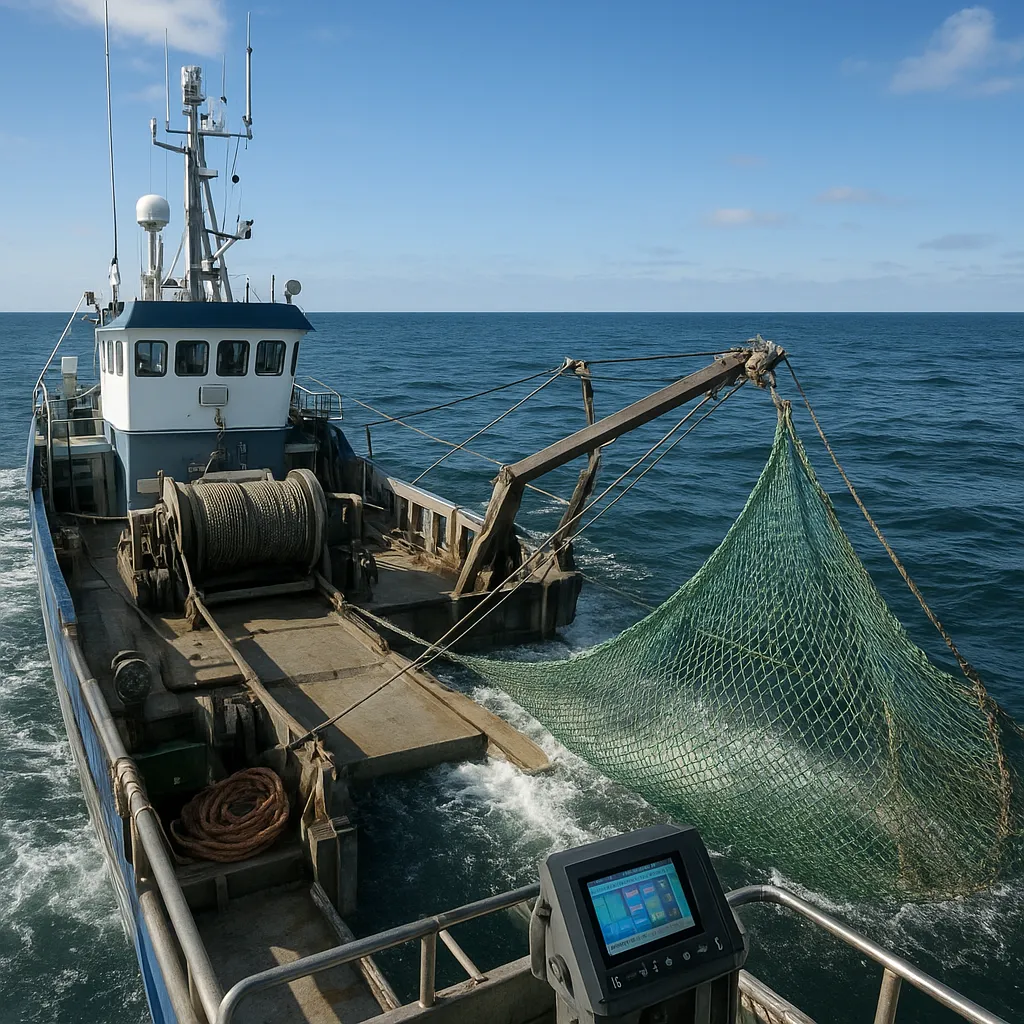
Automatyzacja procesów połowowych stała się jednym z najważniejszych kierunków rozwoju współczesnego rybołówstwa morskiego. Postęp w dziedzinie elektroniki okrętowej, nawigacji satelitarnej, hydrodynamiki narzędzi połowowych i informatyki sprawił, że jednostki trałowe mogą prowadzić połów w sposób bardziej precyzyjny, ekonomiczny i bezpieczny. Szczególną rolę odgrywają nowoczesne systemy automatycznego sterowania kursem podczas trałowania, łączące funkcje autopilota, nawigacji, kontroli naciągów lin oraz optymalizacji pozycji włoka względem dna i ławic ryb. To one coraz częściej decydują o efektywności eksploatacji zasobów, poziomie zużycia paliwa oraz oddziaływaniu połowów na środowisko.
Znaczenie precyzyjnej kontroli kursu w trałowaniu
Trałowanie, zarówno denne, jak i pelagiczne, wymaga utrzymania odpowiedniego kursu i prędkości przez długi czas, często w trudnych warunkach pogodowych i hydrologicznych. Nawet niewielkie odchylenia toru ruchu statku od zaplanowanej trasy mogą prowadzić do obniżenia efektywności połowu, nierównomiernego obciążenia narzędzia lub utraty kontaktu włoka z dnem. Dawniej kapitan, wspierany przez wachtowego sternika, korygował kurs na podstawie obserwacji kompasu, echosondy i radaru. Obecnie jego decyzje wspomagają złożone, zintegrowane układy automatycznego sterowania, oparte na danych z GPS, żyrokompasu, sonarów i systemów pozycjonowania narzędzi połowowych.
Utrzymanie właściwego kursu jest szczególnie ważne w momencie, gdy statek przechodzi przez obszary zróżnicowanej batymetrii lub występowania przeszkód dennych. W takich warunkach operator musi precyzyjnie sterować pozycją włoka, tak aby maksymalizować kontakt z ławicą ryb, a jednocześnie unikać zaczepów. Nowoczesne systemy sterowania kursem potrafią uwzględniać informacje hydrograficzne, prognozy prądów morskich oraz lokalne uwarunkowania hydrodynamiczne, a następnie przekształcać je w optymalną strategię prowadzenia jednostki.
Znaczenie automatycznego sterowania kursem rośnie także w kontekście rosnących kosztów eksploatacji. Niewłaściwie dobrany i utrzymywany kurs podczas trałowania prowadzi do zwiększonego oporu hydrodynamicznego, a tym samym do nadmiernego zużycia paliwa. Z punktu widzenia armatora oznacza to spadek rentowności połowu, z kolei z perspektywy środowiskowej – większą emisję gazów cieplarnianych. Dlatego współczesne systemy są projektowane tak, by nie tylko utrzymać zadany tor, lecz także minimalizować zużycie energii przy zachowaniu określonej skuteczności połowu.
Precyzyjna kontrola kursu jest jednym z warunków rozwoju selektywnych technik połowu. Ukierunkowanie trasy włoka w odniesieniu do stoku dna, kierunku migracji ławic czy występowania określonych gatunków pozwala ograniczyć przyłów i uszkodzenia narzędzi. Nowoczesne układy współpracują z czujnikami rozmieszczonymi na skrzydłach włoka, pływakach oraz drzwiach trałowych, przekazując do mostka informację o bieżącej geometrii narzędzia. Dzięki temu kapitan może dynamicznie modyfikować zarówno kurs statku, jak i parametry holu, by utrzymać optymalne ułożenie włoka w wodzie.
Rodzaje i budowa systemów automatycznego sterowania kursem
Nowoczesne systemy automatycznego sterowania kursem na jednostkach trałowych stanowią złożone układy, integrujące funkcje klasycznego autopilota z zaawansowanymi modułami obliczeniowymi i interfejsami do komunikacji z innymi systemami pokładowymi. Podstawę stanowi układ pomiaru orientacji jednostki w przestrzeni – żyrokompas, czujniki prędkości kątowej (IMU), log wodny lub satelitarny oraz odbiornik GNSS. Dane z tych urządzeń są w czasie rzeczywistym analizowane przez komputer pokładowy, który wyznacza odchyłkę od zadanego kursu bądź trasy i wypracowuje odpowiednie sygnały sterujące wychyleniem steru lub napędu azymutalnego.
Wyróżnić można kilka podstawowych typów systemów:
- autopiloty utrzymujące stały kurs względem północy (kurs kompasowy),
- układy śledzenia trasy (track control), które utrzymują jednostkę na zadanym torze wyznaczonym w systemie ECDIS lub ploterze,
- systemy dynamicznego pozycjonowania (DP) używane głównie do dokładnego utrzymywania pozycji, coraz częściej w wersjach dostosowanych do potrzeb rybołówstwa,
- zintegrowane systemy sterowania trałem (trawl control), łączące dane o kursie, prędkości, naciągach lin i geometrii włoka.
Klasyczny autopilot kursowy działa na zasadzie regulatora, najczęściej typu PID, którego zadaniem jest minimalizacja różnicy pomiędzy kursem zadanym przez operatora a kursem rzeczywistym statku. W przypadku jednostek trałowych konieczne jest jednak uwzględnienie dodatkowych zakłóceń: znacznych sił bocznych wywieranych przez drzwi trałowe, zmiennego oporu włoka, a także oddziaływania falowania i prądów. Dlatego producenci systemów dedykowanych rybołówstwu implementują specjalne algorytmy kompensujące te czynniki, niekiedy wykorzystując modele hydrodynamiczne statku i narzędzi połowowych.
Bardziej zaawansowane układy śledzenia trasy współpracują z mapami elektronicznymi oraz modułami planowania połowów. Operator definiuje serię punktów drogi (waypoints) lub strefę połowową o określonych granicach. System wyznacza optymalny tor prowadzący przez ten obszar, uwzględniając dopuszczalne głębokości, zakazane rejony, ograniczenia sieci obszarów NATURA 2000 oraz lokalne regulacje. Podczas trałowania układ automatycznie koryguje kurs tak, aby utrzymać jednostkę na linii środka zadanej trasy, a jednocześnie zachować żądaną prędkość nad dnem, kluczową dla zachowania odpowiedniej pracy włoka i drzwi.
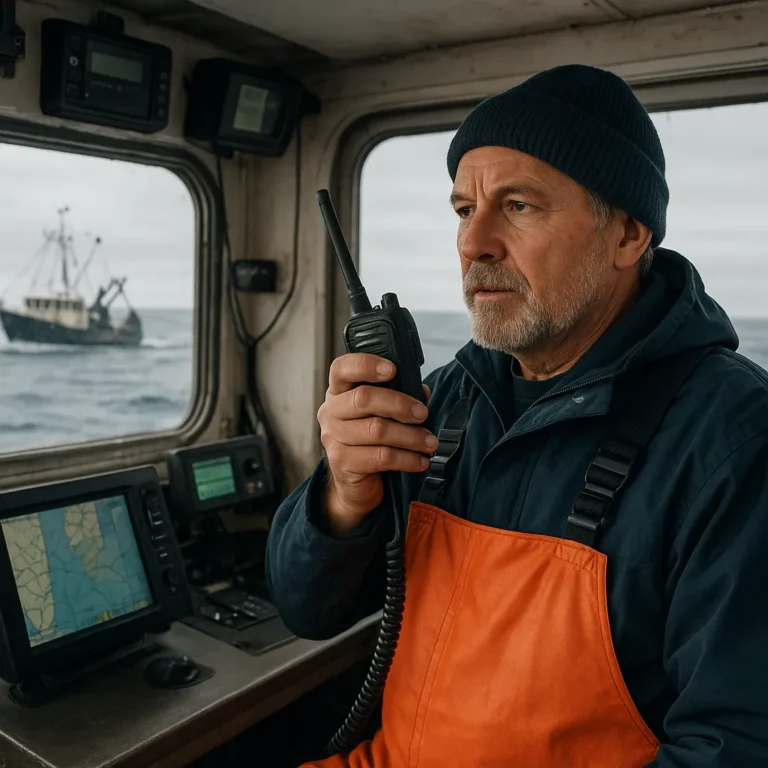
Na najwyższym poziomie integracji znajdują się systemy sterowania trałem, w których sterowanie kursem jest ściśle powiązane z informacjami z czujników zamontowanych na narzędziach połowowych. Do najczęściej stosowanych należą: czujniki odległości drzwi, naciągu holi, głębokości pracy włoka, oraz akustyczne systemy pozycjonowania skrzydeł. Dane z tych czujników są transmitowane akustycznie lub przewodowo do odbiornika pokładowego, a następnie do komputera nadzorującego połów. Na mostku kapitan obserwuje w czasie rzeczywistym położenie i geometrię włoka, co pozwala na bardzo precyzyjne prowadzenie statku i korygowanie kursu w reakcji na ruch ławicy lub zmianę warunków hydrologicznych.
Coraz większą rolę odgrywa integracja systemów sterowania kursem z modułami optymalizacji energetycznej. Dzięki temu możliwe jest automatyczne dobieranie takiego kursu i prędkości, które minimalizują opór hydrodynamiczny całego układu: kadłub–napęd–włok. Algorytmy, oparte niekiedy na rozwiązaniach z zakresu sztucznej inteligencji, analizują dane z dłuższego okresu eksploatacji jednostki, budując modele zależności pomiędzy parametrami pracy a zużyciem paliwa. W efekcie system może sugerować kapitanowi niewielkie korekty kursu lub prędkości, które w skali rejsu przekładają się na znaczące oszczędności.
Zastosowania praktyczne na jednostkach trałowych
W praktyce rybołówstwa morskiego systemy automatycznego sterowania kursem znajdują zastosowanie przede wszystkim na średnich i dużych trawlerach, pracujących w rejonach o złożonej batymetrii i intensywnej eksploatacji zasobów. W takich warunkach automatyzacja wspiera nie tylko efektywność, ale także bezpieczeństwo operacji. Przykładowo na trawlerach dennych, ciągnących ciężkie włoki z rozbudowanym osprzętem denne–kontaktowym, systemy te pomagają utrzymać stabilny tor trałowania równolegle do izobat, co redukuje ryzyko zahaczenia o uskoki denny lub wraki.
Na jednostkach prowadzących trałowanie pelagiczne precyzja kursu ma kluczowe znaczenie dla utrzymania włoka w odpowiedniej warstwie wody. Czujniki głębokości umieszczone na pływakach lub w środkowej części worka informują o pionowym położeniu narzędzia. Jeżeli ławica ryb zmienia głębokość lub przemieszcza się według określonego kierunku, układ sterowania może automatycznie korygować kurs i prędkość w celu utrzymania możliwie najdłuższego kontaktu włoka z grupą ryb. Jednocześnie kontrolowane jest obciążenie lin i drzwi, co pozwala zapobiegać przeciążeniom i uszkodzeniom sprzętu.
Istotnym zastosowaniem systemów automatycznego sterowania jest praca w warunkach ograniczonej widzialności oraz podczas nocnych operacji połowowych. Dzięki integracji z radarem, AIS i systemami monitoringu kolizyjnego autopilot może utrzymywać zadany kurs z uwzględnieniem koniecznych manewrów omijania innych jednostek. W razie potrzeby system może przełączyć się z trybu śledzenia trasy połowowej na tryb manewrowy, umożliwiając szybkie wyminięcie przeszkody, a następnie automatyczny powrót na poprzednią linię trału.
Praktyka pokazuje, że jednym z najważniejszych aspektów wdrożenia tego typu rozwiązań jest ergonomia interfejsu użytkownika. Kapitan i oficerowie wachtowi muszą mieć możliwość szybkiego przeglądu informacji o kursie, prędkości nad dnem, naciągach lin, geometrii włoka oraz parametrach środowiskowych. Dlatego producenci tworzą rozbudowane panele dotykowe, zestawiające dane z echosond, sonarów, czujników trałowych i ploterów nawigacyjnych. Czytelność prezentacji oraz możliwość personalizacji ekranów pod konkretne preferencje załogi ma istotne znaczenie dla efektywnego wykorzystania potencjału systemu.
W codziennej eksploatacji systemy automatyczne odciążają załogę, ale nie zastępują kompetencji i doświadczenia kapitana. Operator musi wciąż analizować sytuację taktyczną, przewidywać zmiany warunków hydrologicznych i pogodowych oraz podejmować decyzje dotyczące kontynuacji bądź przerwania trałowania. Automatyka staje się narzędziem wspierającym, pozwalającym zmniejszyć obciążenie fizyczne i psychiczne związane z długotrwałym utrzymywaniem kursu, co ma szczególne znaczenie w kontekście wymagań bezpieczeństwa pracy i ochrony zdrowia załogi.
W praktyce połowowej istotne jest także odpowiednie wyszkolenie personelu w zakresie obsługi i diagnostyki systemów automatycznego sterowania. Załogi muszą rozumieć sposób działania regulatorów kursu, znać procedury kalibracji czujników oraz umieć przeprowadzać testy funkcjonalne przed rozpoczęciem trałowania. Ważne jest również opracowanie procedur awaryjnych, które określają przełączenie z trybu automatycznego na ręczny, postępowanie w razie awarii komponentów systemu oraz dokumentowanie wszelkich nieprawidłowości w celu późniejszej analizy serwisowej.
Wpływ automatyki na efektywność połowów i środowisko
Wprowadzenie nowoczesnych systemów automatycznego sterowania kursem wywiera zauważalny wpływ na efektywność połowów trałowych. Po pierwsze, precyzyjna kontrola toru ruchu jednostki pozwala lepiej wykorzystać dane pochodzące z sonarów i systemów akustycznego wyszukiwania ryb. Jeżeli system nawigacyjny jest powiązany z modułem rejestrującym rozkład ławic, można planować przebieg kolejnych trałów w oparciu o historyczne dane o rozmieszczeniu stad, prądach i ukształtowaniu dna. Automatyczne utrzymywanie kursu zapewnia powtarzalność przejść nad tymi samymi strukturami dennymi, co jest kluczowe przy ocenie zasobów i długoterminowym planowaniu eksploatacji.
Po drugie, automatyzacja sprzyja poprawie selektywności połowów. Utrzymanie właściwego kursu względem kierunku migracji stada oraz izobat pozwala lepiej ukierunkować włok na występowanie określonego gatunku. W połączeniu z selektywnymi wstawkami w worku włoka oraz innymi technikami ograniczania przyłowu systemy sterowania mogą przyczyniać się do bardziej zrównoważonego wykorzystania zasobów. Dokładna kontrola geometrii narzędzia i toru ruchu statku umożliwia zmniejszenie kontaktu elementów dennych z osadami, co ogranicza zjawisko mętności wody oraz uszkodzenia wrażliwych siedlisk.
Po trzecie, istotny jest aspekt energetyczny. Jednym z kluczowych parametrów pracy trawlera jest zużycie paliwa na jednostkę masy pozyskanej ryby. Nowoczesne rozwiązania, łączące sterowanie kursem z monitorowaniem obciążenia układu napędowego, pozwalają utrzymywać taki reżim prędkości, który zapewnia optymalne wypełnienie włoka przy możliwie niskim zużyciu energii. Odpowiednio dobrany kurs względem kierunku wiatru i prądu może znacząco zredukować opór hydrodynamiczny, co ma znaczenie szczególnie w długotrwałych trałach wielogodzinnych.
Automatyczne sterowanie kursem odgrywa również ważną rolę w systemach monitoringu i raportowania połowów. Precyzyjne dane o przebiegu toru statku, czasie holu, prędkości nad dnem i pozycji geograficznej pozwalają na wiarygodne dokumentowanie operacji połowowych. Ma to znaczenie zarówno z punktu widzenia rozliczeń z organizacjami zarządzającymi rybołówstwem, jak i w kontekście certyfikacji zrównoważonych połowów. Zautomatyzowane rejestratory mogą łączyć informację o kursie i pozycji z danymi o gatunkach i ilościach ryb, co ułatwia analizę wpływu poszczególnych technik trałowania na ekosystem.
Środowiskowy aspekt stosowania nowoczesnych systemów wiąże się także z możliwością szybszej reakcji na niepożądane zdarzenia. Jeżeli system czujników zarejestruje nagły wzrost obciążenia lin lub spadek prędkości nad dnem, może to oznaczać zaczepienie narzędzia o przeszkodę denną lub wejście włoka w obszar o zbyt małej głębokości. Układ sterowania może wówczas automatycznie skorygować kurs, zwiększyć nieco prędkość lub zasugerować kapitanowi skrócenie holu, zanim dojdzie do poważnych uszkodzeń narzędzia lub zniszczenia fragmentu dna.
Rosnące wymagania dotyczące raportowania oddziaływania na środowisko sprawiają, że producenci systemów automatycznego sterowania kursem rozwijają funkcje umożliwiające analizę śladu trałowego. Informacje o dokładnym przebiegu toru włoka, głębokości pracy i czasie kontaktu z dnem mogą być wykorzystywane do tworzenia map obciążenia ekosystemu oraz planowania stref wyłączonych z połowów. W ten sposób automatyka staje się narzędziem wspierającym nie tylko efektywność ekonomiczną, ale także zarządzanie przestrzenią morską.
Kierunki rozwoju i integracja z innymi technikami połowu
Rozwój nowoczesnych systemów automatycznego sterowania kursem podczas trałowania jest ściśle związany z postępem w dziedzinie cyfryzacji okrętów oraz rosnącą dostępnością zaawansowanych technologii informatycznych. Jeden z głównych kierunków to integracja sterowania kursem z systemami wspomagania decyzji, wykorzystującymi algorytmy uczenia maszynowego. Analizują one ogromne zbiory danych: historię połowów, przebieg tras, parametry środowiskowe, dane pogodowe i sezonowe migracje ryb. Na tej podstawie tworzone są rekomendacje dotyczące optymalnych strategii prowadzenia trałów, wyboru rejonów połowowych czy czasu pracy.
Innym obszarem rozwoju jest rozbudowa systemów wizyjnych, które mogą wspierać kapitana w ocenie sytuacji taktycznej i środowiskowej. Kamery termowizyjne, kamery światła widzialnego o dużej rozdzielczości, a w przyszłości także czujniki hiperspektralne, mogą dostarczać dodatkowych informacji o powierzchni morza, obecności innych jednostek, a nawet występowaniu obiektów pływających stwarzających ryzyko dla narzędzia. Integracja tych systemów z automatycznym sterowaniem kursem umożliwia tworzenie półautonomicznych rozwiązań, w których system samodzielnie wykrywa zagrożenia i proponuje manewry omijające.
W perspektywie kolejnych lat można spodziewać się coraz większego udziału elementów zdalnego monitoringu i serwisu. Systemy automatycznego sterowania będą wyposażone w moduły telemetrii, pozwalające producentom i serwisom analizować ich pracę w czasie rzeczywistym, diagnozować usterki oraz aktualizować oprogramowanie bez konieczności fizycznej obecności specjalisty na statku. To z kolei wymaga wdrożenia odpowiednich standardów cyberbezpieczeństwa, chroniących systemy sterowania przed nieautoryzowanym dostępem i zakłóceniami.
Rozwój automatyzacji sterowania kursem będzie także powiązany z transformacją napędów okrętowych. Coraz większe znaczenie zyskują układy hybrydowe, elektryczne napędy azymutalne oraz systemy odzysku energii z ruchu śruby. Zintegrowane systemy zarządzania energią muszą współpracować z układami sterowania kursem i prędkością, aby w sposób dynamiczny balansować pomiędzy wydajnością połowu a minimalizacją zużycia paliwa i emisji. To otwiera drogę do stosowania zaawansowanych strategii sterowania predykcyjnego, opartych na prognozach warunków środowiskowych i planowanych trasach trałowania.
Istotnym kierunkiem jest również lepsza integracja systemów automatycznego sterowania kursem z innymi działami techniki połowu: projektowaniem włoków, rozwojem materiałów do budowy sieci, konstrukcją drzwi trałowych o zmiennej geometrii czy wdrażaniem inteligentnych czujników. Powstają koncepcje włoków wyposażonych w aktywne elementy sterujące, które będą w stanie samodzielnie modyfikować swoją geometrię w odpowiedzi na sygnały z ławicy ryb. W takiej perspektywie kurs statku stanie się jednym z elementów szerszego, inteligentnego systemu połowowego, w którym zarówno jednostka, jak i narzędzie reagują dynamicznie na zmiany w środowisku.
Przyszłość automatycznego sterowania kursem w rybołówstwie wiąże się także z koniecznością uwzględnienia wymogów społecznych i regulacyjnych. Z jednej strony oczekuje się dalszego wzrostu efektywności połowów, z drugiej – ograniczania presji na ekosystem i zapewnienia transparentności działalności floty. Zautomatyzowane systemy, zdolne do gromadzenia i przetwarzania szczegółowych danych o przebiegu połowów, mogą stać się ważnym narzędziem dialogu pomiędzy armatorami, naukowcami i administracją morską. To pozwoli lepiej bilansować interesy ekonomiczne i ochrony zasobów, przy jednoczesnym utrzymaniu wysokiego poziomu bezpieczeństwa żeglugi i pracy załóg.
FAQ – najczęściej zadawane pytania
Jakie są główne korzyści z zastosowania automatycznego sterowania kursem podczas trałowania?
Najważniejsze korzyści obejmują stabilne utrzymanie kursu i prędkości, co przekłada się na większą powtarzalność i efektywność połowów. System redukuje zmęczenie załogi, szczególnie podczas długich trałów w trudnych warunkach pogodowych, i poprawia bezpieczeństwo, umożliwiając szybsze reagowanie na zagrożenia. Dodatkowo sprzyja oszczędności paliwa, ponieważ dokładniej kontroluje trajektorię jednostki względem prądów i wiatru, a także pomaga ograniczyć przyłów oraz negatywny wpływ narzędzi na dno morskie.
Czy automatyczny system sterowania może całkowicie zastąpić kapitana podczas połowu?
Systemy automatycznego sterowania są narzędziami wspomagającymi, a nie zastępującymi człowieka. Kapitan nadal odpowiada za wybór rejonu połowowego, planowanie trasy trałowania, ocenę warunków hydrologicznych oraz podejmowanie decyzji o rozpoczęciu czy zakończeniu holu. Automatyka przejmuje powtarzalne zadania utrzymania kursu i prędkości, ale w sytuacjach nietypowych, awaryjnych lub konfliktowych decyzja człowieka pozostaje nadrzędna. Dlatego kluczowe jest odpowiednie przeszkolenie załogi i znajomość zarówno zalet, jak i ograniczeń systemu.
Jakie dane wykorzystuje system do utrzymania kursu i optymalizacji trałowania?
Podstawą są informacje z żyrokompasu, odbiornika GNSS, logu prędkości oraz czujników ruchu jednostki. W systemach zaawansowanych dane te są łączone z odczytami czujników rozmieszczonych na włoku: naciągi holi, odległość drzwi, głębokość pracy i geometria narzędzia. Uzupełnieniem są mapy batymetryczne, informacje o obszarach zamkniętych, prognozy pogody i prądów morskich. Wszystko to trafia do komputera pokładowego, który analizuje sytuację w czasie rzeczywistym, generując odpowiednie sygnały sterujące wychyleniem steru lub napędu azymutalnego.
Czy instalacja takiego systemu jest opłacalna dla mniejszych jednostek rybackich?
Opłacalność zależy od wielkości jednostki, rodzaju połowów i intensywności eksploatacji. Na małych kutrach przybrzeżnych pełne systemy zintegrowane mogą być zbyt kosztowne, jednak prostsze autopiloty kursowe i ploter z funkcją śledzenia trasy już przynoszą wymierne korzyści w postaci oszczędności paliwa i mniejszego zmęczenia sternika. W przypadku średnich i dużych trawlerów inwestycja w rozbudowane rozwiązania, łączące sterowanie kursem z kontrolą narzędzi, zwykle zwraca się dzięki wyższej efektywności połowów i ograniczeniu awarii sprzętu.
Jakie są główne wyzwania związane z eksploatacją systemów automatycznego sterowania kursem?
Do głównych wyzwań należy konieczność regularnej kalibracji czujników oraz utrzymania wysokiej jakości danych wejściowych, ponieważ błędne pomiary mogą prowadzić do niewłaściwych reakcji systemu. Istotne jest także zapewnienie załodze odpowiedniego szkolenia, aby potrafiła korzystać z funkcji systemu i reagować w razie awarii. Dodatkowym wyzwaniem staje się cyberbezpieczeństwo – nowoczesne układy, często połączone z siecią, wymagają ochrony przed nieautoryzowanym dostępem i zakłóceniami, co wymusza stosowanie procedur bezpieczeństwa i regularnych aktualizacji oprogramowania.